

Новостной центр
—— NEWS CENTER ——
西安盛弘创仪器仪表有限公司
联系人:张生
手机:15529283736
邮箱:shc-sensor@qq.com
地址: 陕西省西安市西咸新区三桥街道财富大厦
Давление в гидравлической системе часто колеблется: сначала следует различить «реальные колебания» и «колебания измерений»
Определённые изменения давления при запуске и остановке гидравлического оборудования, реверсировании, поддержании давления, резком изменении нагрузки или одновременной работе нескольких исполнительных механизмов являются нормальным явлением. Однако если кривая давления непрерывно колеблется, пиковые значения многократно выходят за допустимые пределы либо исполнительные механизмы работают рывками, испытывают удары или имеют отклонения позиционирования, необходимо проверять как гидравлический контур, так и измерительную цепь. Неправильная конфигурация датчика давления может усилить пульсации, механические вибрации и электромагнитные помехи, преобразуя их в колебания управляющего сигнала.
К распространённым проблемам на объекте относятся: слишком большой диапазон измерений датчика, приводящий к недостаточному разрешению в области низкого давления, либо слишком малый диапазон, вызывающий перегрузку при скачках давления; расположение точки отбора давления рядом с выходом насоса, распределительным клапаном или дросселем, из-за чего датчик непосредственно воспринимает высокочастотные импульсы давления; параллельная прокладка аналоговых сигнальных линий и силовых кабелей, создающая помехи от частотных преобразователей, электромагнитных клапанов и другого оборудования.
Поэтому для повышения стабильности недостаточно лишь снизить коэффициент усиления контроллера. Сначала необходимо подтвердить, что сигнал давления является достоверным, непрерывным и повторяемым, а затем в соответствии со скоростью отклика гидравлической системы подобрать точность датчика, тип выходного сигнала, место установки и стратегию фильтрации, чтобы контроллер получал надёжные данные обратной связи в замкнутом контуре.
Практические методы определения источника колебаний
Точки измерения давления можно разместить на выходе насоса, на входе клапанного блока и на входе исполнительного механизма, сравнивая изменения давления в течение одного рабочего цикла. Если колебания на выходе насоса заметны, а на конечном участке относительно стабильны, проблема чаще всего связана с пульсациями насоса, динамическими характеристиками предохранительного клапана или состоянием гидроаккумулятора. Если же колебания на конечном участке сильнее, следует в первую очередь проверить вибрацию золотника, резонанс трубопроводов, изменение нагрузки и локальное дросселирование.
Для оборудования с PLC, сервоприводом или интеллектуальными контрольно-измерительными приборами рекомендуется одновременно регистрировать давление, команду клапана, частоту вращения насоса и положение исполнительного механизма. Когда колебания давления синхронны с командой клапана, это обычно связано с параметрами управления или реакцией клапана. Если данные давления скачкообразно изменяются без закономерности, а механическое движение не меняется, следует прежде всего проверить питание датчика, заземление и качество связи.
При диагностике необходимо сохранять исходные высокочастотные данные, а не наблюдать только среднее значение, отображаемое прибором. Для быстродействующих пропорциональных клапанов или сервогидравлических систем частота дискретизации обычно должна быть не менее чем в 10 раз выше основной частоты колебаний измеряемого давления. Если пульсации давления составляют около 20 Hz, частота выборки и регистрации должна достигать 200 Hz и выше, чтобы не пропустить переходные пиковые значения.
Выбор датчика давления: диапазон, точность и динамический отклик должны соответствовать условиям
Чем больше диапазон гидравлического датчика давления, тем не обязательно безопаснее. При чрезмерно увеличенном диапазоне фактическое рабочее давление занимает лишь малую часть полной шкалы, эффективное разрешение аналогового сигнала снижается, и контроллер может ошибочно принять незначительный электрический шум за изменение давления. Как правило, стандартный диапазон можно выбирать в пределах от 1.25 до 1.5 максимального нормального рабочего давления системы, одновременно подтверждая, что допустимая перегрузка и разрушающее давление датчика соответствуют требованиям по переходным ударам.
Для оборудования с регулированием давления в замкнутом контуре, поддержанием давления и синхронным управлением рекомендуется выбирать преобразователи давления с точностью не ниже 0.5%FS. Для высокоточной запрессовки, испытательных стендов, сервогидравлического управления и аналогичных задач могут использоваться изделия с точностью 0.25%FS или выше. Следует учитывать, что показатель точности необходимо комплексно оценивать с учётом погрешности во всём температурном диапазоне, долговременной стабильности и повторяемости, а не только по значению калибровки при нормальной температуре.
Динамические характеристики также имеют ключевое значение. Если объект управления реагирует быстро, а время отклика датчика слишком велико, сигнал обратной связи будет запаздывать, вследствие чего контроллер может непрерывно компенсировать отклонение и вызывать колебания. Для мониторинга обычной гидравлической станции времени отклика от 10 ms до 20 ms обычно достаточно; для условий с быстрым реверсированием, управлением сервоклапанами и т. п. рекомендуется выбирать изделия со временем отклика менее 5 ms и одновременно проверять период обновления модуля аналогового ввода PLC.
Выбор выходного сигнала и интерфейса системы управления
На гидравлических объектах с большим количеством электродвигателей, частотных преобразователей и электромагнитных клапанов приоритет следует отдавать двухпроводному выходу 4 mA–20 mA. По сравнению с сигналом напряжения 0 V–10 V токовый сигнал менее чувствителен к падению напряжения в линии и синфазным помехам, поэтому подходит для передачи сигналов на расстояния в десятки метров и более. Нормальному нулевому давлению соответствует 4 mA, что также упрощает распознавание системой управления таких неисправностей, как обрыв линии.
Для многоточечного измерения давления, модернизации оборудования или задач, требующих анализа трендов, можно использовать цифровые выходы RS485 Modbus и аналогичные. Цифровая связь позволяет снизить погрешности преобразования аналоговых сигналов и считывать расширенную информацию, включая диапазон измерений, температуру и состояние неисправностей. Однако топология шины, оконечные резисторы, адреса связи и экранирующее заземление должны быть выполнены в соответствии с нормами, иначе периодическая потеря пакетов связи также повлияет на стабильность управления.
Если контур управления предъявляет крайне высокие требования к работе в реальном времени, аналоговый сигнал может использоваться в качестве основного сигнала обратной связи замкнутого контура, а цифровая связь — для считывания параметров и диагностики оборудования. Такая конфигурация позволяет совместить управляющий отклик на уровне миллисекунд с удобством последующего обслуживания, а также облегчает сравнение данных различных цепей при возникновении неисправностей для быстрого определения их источника.
Место установки определяет качество обратной связи: точка отбора давления должна находиться вне зоны прямого удара
Датчик давления должен устанавливаться в месте, представляющем контролируемое давление, а не просто там, где удобнее прокладывать кабель. Датчик для защиты насосной станции может быть установлен на общем трубопроводе выхода насоса; датчик для управления давлением исполнительного механизма следует располагать как можно ближе к фактически нагружаемой стороне полости цилиндра или гидромотора. Слишком большое расстояние между целью управления и местом измерения может привести к искажению обратной связи вследствие демпфирования в трубопроводе и задержки распространения давления.
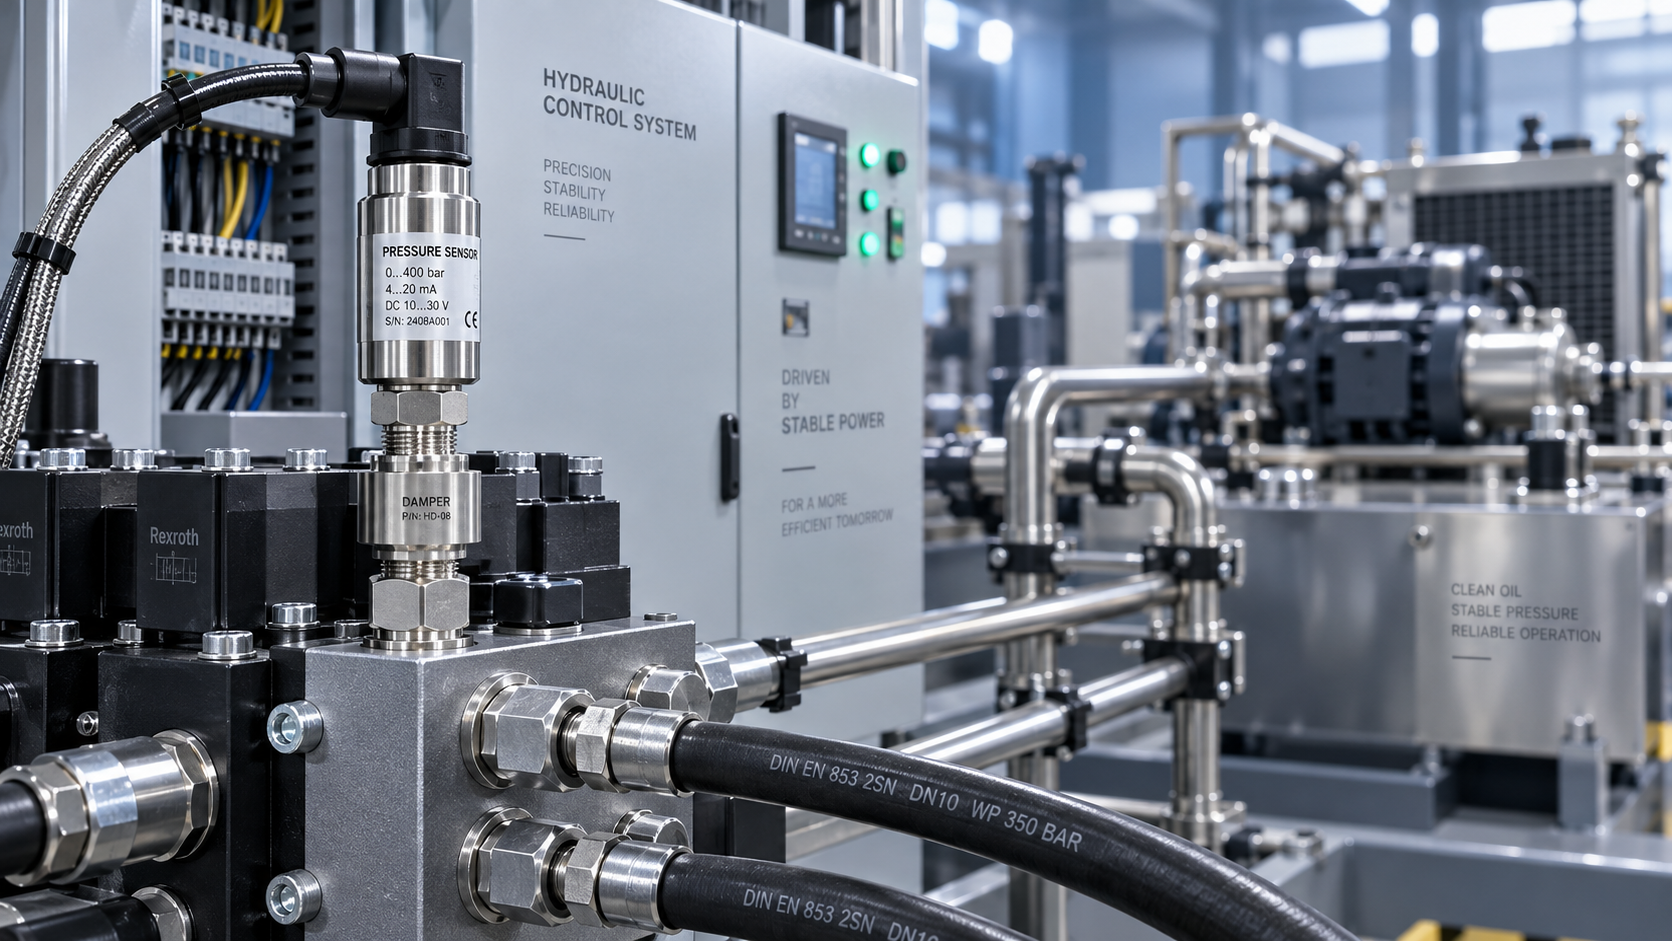
Не рекомендуется устанавливать датчик непосредственно на выходе плунжерного насоса, у отверстия быстро переключающегося распределительного клапана или в местах возможных сильных гидравлических ударов. В условиях неизбежных пульсаций перед точкой отбора давления можно установить демпфер, буферный фитинг или устройство дросселирования с малым отверстием, чтобы соответствующим образом ослабить резкие удары давления. Демпфирующий элемент не должен чрезмерно дросселировать поток, иначе возникнет заметная задержка измерения, что, напротив, ухудшит регулирование в замкнутом контуре.
Монтажная резьба датчика, тип уплотнения и материал, контактирующий со средой, должны соответствовать классу давления системы и типу рабочей жидкости. Для обычных условий с гидравлическим маслом можно выбрать конструкцию из нержавеющей стали, контактирующую со средой; при наличии агрессивных сред, специальных эмульсий или повышенной температуры масла необходимо дополнительно подтвердить материал уплотнительных колец и совместимость со средой. Перед монтажом также следует очистить точку отбора давления, чтобы металлическая стружка и остатки уплотнителей не засоряли канал давления.
Детали компоновки для снижения влияния вибраций и пульсаций
При значительных вибрациях насосного агрегата или клапанного блока датчик можно установить на относительно устойчивом кронштейне через короткую импульсную трубку, однако её длина должна быть разумно ограничена, чтобы не вносить дополнительное запаздывание. Для высокочастотного динамического управления обычно предпочтительна прямая установка с механическим виброгашением, обеспечивающая короткий и жёсткий путь передачи давления.
При наличии в системе периодических пульсаций давления можно выбрать буферную конструкцию подходящего объёма в соответствии с частотой пульсаций. Например, при пульсациях от насосного источника применение только программной фильтрации может улучшить лишь плавность отображения, но не способно снизить реальные пиковые значения давления. Только рациональная конфигурация гидроаккумулятора, демпфирующих элементов и расположения датчика давления позволяет одновременно улучшить гидравлический контур и измерительный сигнал.
После наладки на объекте проверку следует отдельно проводить при холостом ходе, номинальной нагрузке и максимальной частоте срабатывания. Рекомендуется записать не менее 30 последовательных рабочих циклов и наблюдать максимальное, минимальное, размах колебаний давления и время стабилизации. Если размах колебаний при одинаковых условиях превышает 5% от заданного давления, необходимо повторно проверить место отбора давления, параметры клапана и постоянную времени фильтрации.
Согласование обработки сигналов и параметров управления: избегайте «избыточной фильтрации»
После поступления сигнала давления в PLC или контрольно-измерительный прибор могут быть настроены такие стратегии, как ограничение амплитуды, скользящее среднее, фильтрация нижних частот и исключение выбросов. Их цель заключается не в сокрытии реальных неисправностей гидравлической системы, а в подавлении высокочастотного шума, не имеющего значения для управления. Постоянная времени фильтрации должна быть меньше основного времени отклика управляемого процесса, чтобы избежать задержки обратной связи и запаздывания регулирования.
Например, если время нарастания давления в контуре поддержания давления составляет 500 ms, постоянную времени фильтрации можно первоначально подобрать в диапазоне от 20 ms до 50 ms. Если установить значение 300 ms и выше, сигнал давления станет более стабильным, однако регулирование пропорционального клапана будет заметно запаздывать, и в системе могут возникнуть периодические колебания «сначала низкое, затем высокое». Для различного оборудования необходимо подтверждать параметры по фактической кривой давления, а не применять фиксированные значения.
Параметры PID контроллера следует настраивать при условии стабильного сигнала датчика и правильной установки. Обычно сначала снижают пропорциональное усиление, затем постепенно увеличивают его до момента, предшествующего появлению слабых колебаний системы, после чего добавляют соответствующую интегральную составляющую с учётом установившейся ошибки. Дифференциальную составляющую следует использовать осторожно, поскольку она чувствительна к измерительному шуму. Стабильный выходной сигнал датчика давления является основой для получения рациональных параметров PID.
Питание, прокладка кабелей и обслуживание также нельзя игнорировать
Для датчика давления рекомендуется использовать стабильный промышленный источник питания 24 VDC и рационально разделять его цепи с нагрузками большой мощности, такими как электромагнитные клапаны и контакторы. Для сигнальной линии датчика следует применять экранированную витую пару и по возможности избегать её длительной параллельной прокладки с силовыми кабелями. Если избежать этого невозможно, рекомендуется выдерживать расстояние не менее 300 mm и выполнять пересечение кабелей под углом.
Экран обычно заземляют с одной стороны, предпочтительно в точке, расположенной ближе к шкафу управления, для снижения помех от контуров заземления. Заземление корпуса датчика, защитное заземление шкафа управления и обработка общего вывода аналогового сигнала должны соответствовать нормам электротехнического проектирования оборудования. При неупорядоченной схеме заземления даже высокоточный преобразователь давления может иметь дрейф нуля и случайные скачки показаний.
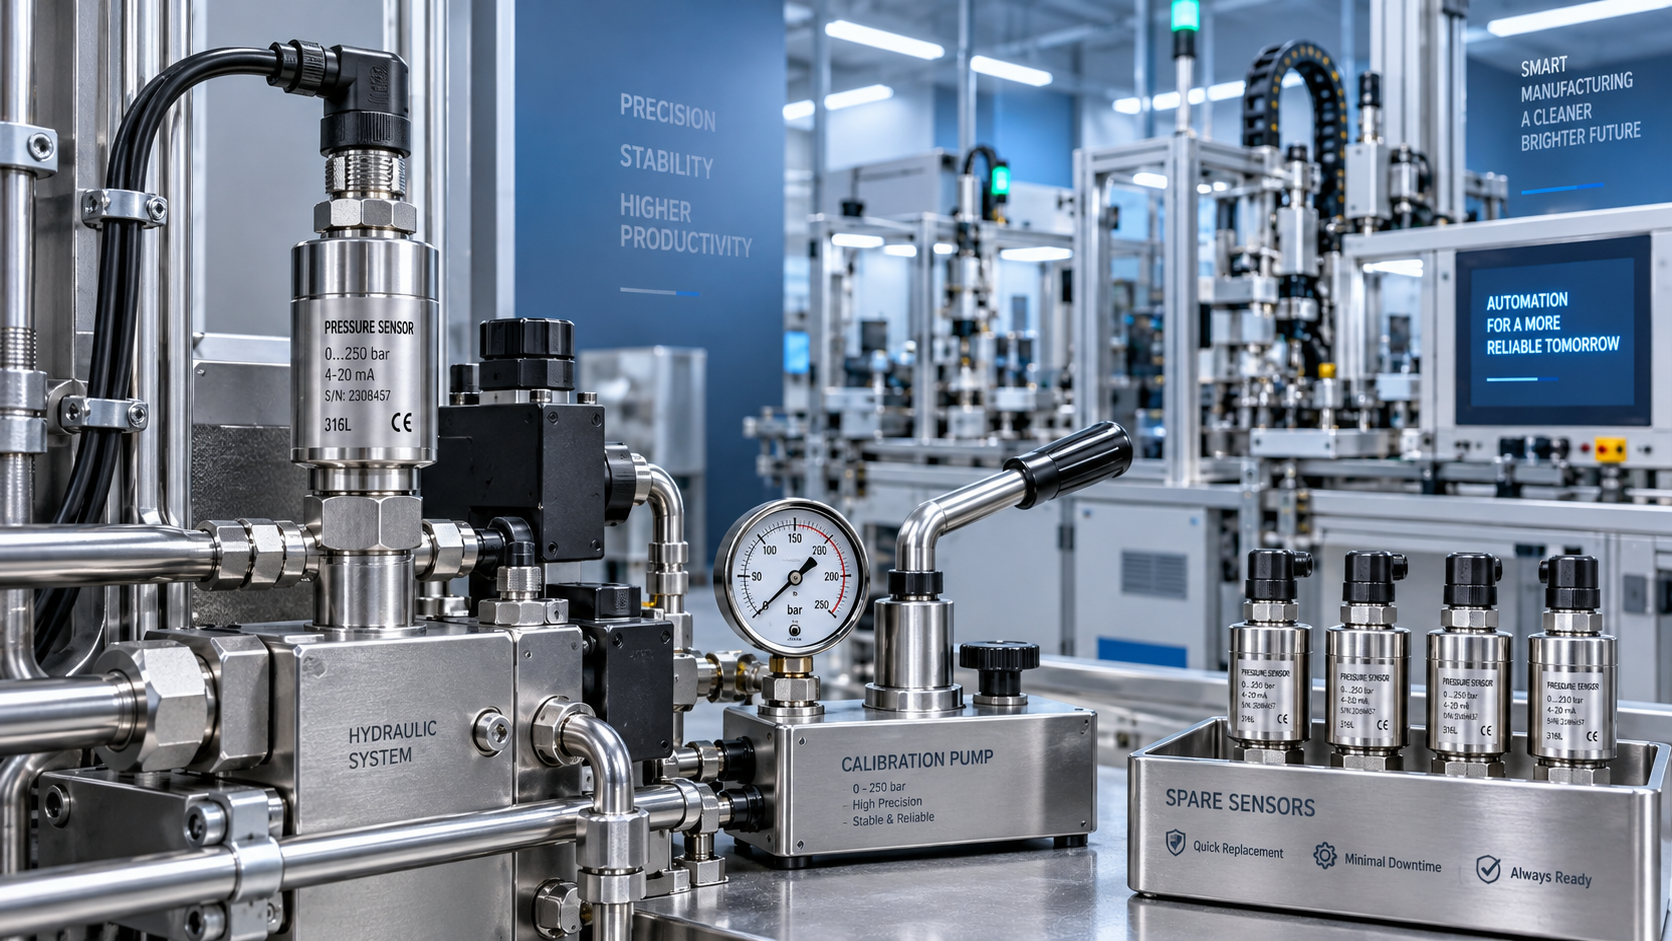
Рекомендуется включить датчики давления в план профилактического обслуживания: каждые 6 месяцев проверять утечки в соединениях, износ кабелей и состояние креплений; каждые 12 месяцев выполнять проверку нуля и полной шкалы в соответствии с требованиями к точности оборудования; после ударной перегрузки, сильного загрязнения масла или аномалий кривой давления необходимо своевременно проводить повторную проверку. Компания Xi'an Shenghongchuang Instrumentation Co., Ltd. может, исходя из диапазона давления гидравлической системы, температуры среды, монтажного интерфейса, выходного сигнала и такта управления, предоставить услуги по подбору датчиков давления и комплексные решения по измерению и управлению, помогая оборудованию обеспечить более стабильную обратную связь по давлению и управление работой.
Связанные рекомендации
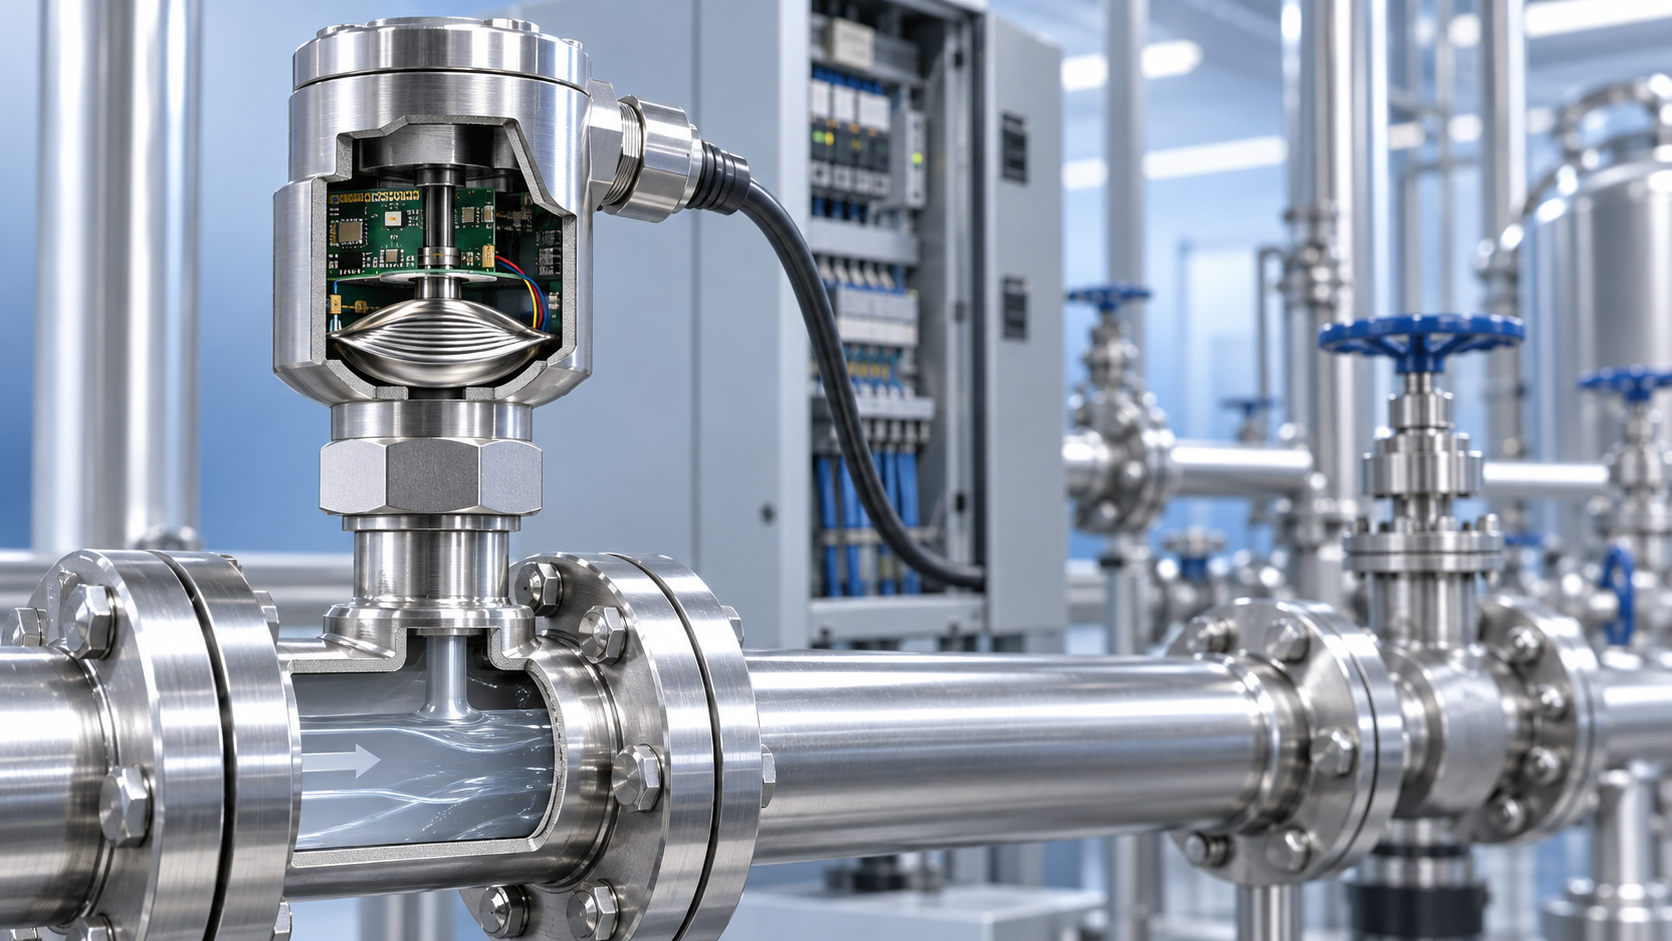
 Как датчик давления преобразует изменения приложенной силы в пригодный для использования электрический сигнал?
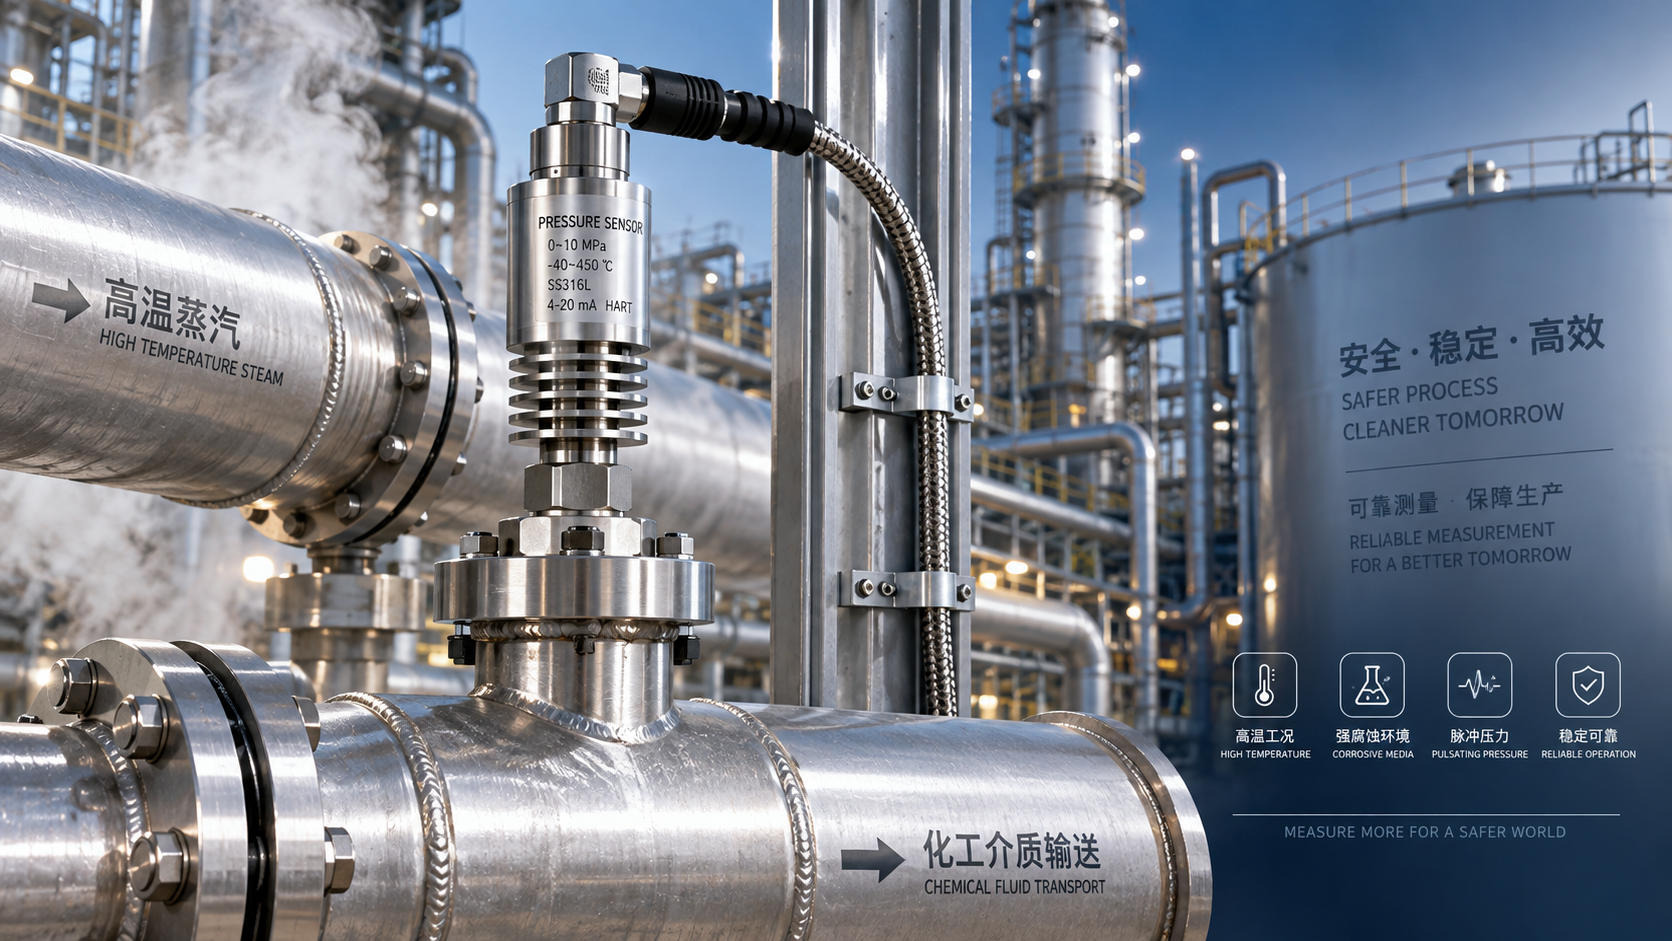
 Какие параметры следует учитывать при выборе датчика давления для условий высокой температуры, коррозии и импульсных нагрузок?
 Давление в гидравлическом оборудовании часто колеблется: как подобрать датчик для повышения стабильности управления?
 При закупке датчиков давления: как оценить срок службы и совокупные затраты на обслуживание помимо цены за единицу?